
Este robot ciempiés resuelve el problema de la inestabilidad dinámica
autor: Automatización Hansheng
2023-06-01
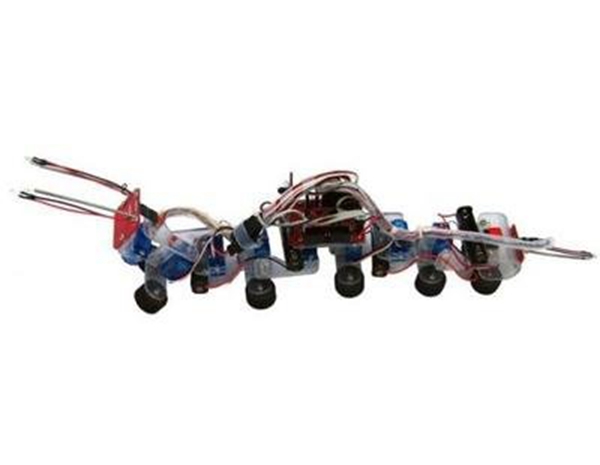
El equipo de investigación del Departamento de Ciencias Mecánicas y Bioingeniería de la Universidad de Osaka ha desarrollado un nuevo tipo de robot con forma de ciempiés y ha demostrado sus estados de marcha curva y recta. Este robot puede atravesar terrenos irregulares para operaciones de búsqueda y rescate o realizar misiones de exploración a otros planetas en el espacio.
Muchos animales en la Tierra poseen poderosas habilidades de locomoción. Los animales usan sus patas para demostrar un movimiento ágil y una movilidad terrestre extraordinaria para cruzar diferentes entornos. Inspirándose en los movimientos de los animales, los investigadores han desarrollado muchos robots con patas, con la esperanza de lograr un movimiento ágil en varios entornos a través de movimientos humanoides.
Antes de esto, el Instituto de Investigación de la NASA también lanzó un robot gigante con forma de ciempiés, pero la principal dirección de investigación de la NASA para robots es la navegación autónoma en entornos extremos sin dependencia de sensores, mientras que el robot de la Universidad de Osaka esta vez se enfoca más en la inestabilidad dinámica y sus soluciones generadas en el Dinámica de robots de varias patas.
Aunque los robots con patas tienen una excelente movilidad en el suelo, cuando los ingenieros intentan imitar a los humanos para crear robots bípedos, descubren que estos robots son inesperadamente frágiles. Si una de las patas del robot bípedo funciona mal o está dañada, hará que el robot no pueda moverse.
Entre los animales, las cucarachas exhiben una agilidad increíble usando sus seis patas, mientras que los ciempiés y los milpiés tienen una gran capacidad transversal en terrenos irregulares y una alta tolerancia a las caídas y fallas en las patas. Por lo tanto, los investigadores han centrado su atención en los robots de varias patas, lo que permite que los robots pasen de ser bípedos a tener varias patas, resolviendo el problema de seguir caminando cuando una pierna del robot está lesionada. El diseño de un robot de varias patas puede compartir efectivamente el peso total. del robot y puede continuar moviéndose incluso si una pierna está lesionada.
Aunque el uso de una gran cantidad de patas mecánicas tiene ventajas para los robots con patas, puede hacer que el cuerpo del robot sea más largo, lo que resulta en una interacción compleja con el entorno. Muchas piernas de contacto están limitadas por el cuerpo al suelo durante el movimiento para sostener el cuerpo largo, lo que dificulta la movilidad. Desde una perspectiva biológica y de ingeniería, se desconoce el potencial para un movimiento ágil utilizando una gran cantidad de patas, y el movimiento de maniobra de los robots que utilizan una gran cantidad de patas sigue siendo un desafío.
El equipo de investigación de la Universidad de Osaka ha desarrollado un robot biomimético "miriápodo" que aprovecha la inestabilidad dinámica y puede cambiar entre caminar en línea recta y en curva. Consta de seis partes y articulaciones flexibles, cada una conectada a dos patas. El acoplamiento compuesto por tornillos ajustables es muy flexible y puede ser modificado por un motor eléctrico durante la marcha.
La clave de este estudio es la inestabilidad dinámica de los robots de varias patas. En las primeras etapas de investigación y desarrollo, agregar articulaciones al robot puede generar inestabilidad al caminar en línea recta, y el caminar en curva no se puede controlar con precisión. La capacidad de control del robot no es alta, lo que también es una dirección clave que deben abordar los ingenieros. Posteriormente, el equipo de investigación propuso un esquema de control para la maniobra y el movimiento eficiente del robot miriápodo, agregando un mecanismo de rigidez variable al eje del cuerpo del robot, que le permite cambiar la flexibilidad de su eje y controlar las características de bifurcación durante la marcha. Sobre la base de estas características, se desarrolló un programa de control simple para permitir que el robot logre maniobrar y moverse de forma autónoma.
Este método no controla directamente el movimiento del eje del cuerpo, sino que controla la flexibilidad del eje del cuerpo, lo que reduce en gran medida la complejidad computacional y los requisitos de energía durante el movimiento del robot. Shinya Aoi, miembro del equipo de investigación, dijo: "Nuestra inspiración proviene de la capacidad de ciertos insectos extremadamente ágiles para controlar su inestabilidad dinámica durante el movimiento, lo que lleva a cambios rápidos en el movimiento.
Se informa que el robot se compone principalmente de motores estándar de metal y CC, y su apariencia es básicamente dura. Excepto por la naturaleza suave del resorte de torsión en la articulación de guiñada de la parte del cuerpo, son estos elementos suaves los que controlan toda la dinámica del robot y crean varios tipos de movimiento, lo que mejora en gran medida el rendimiento. Esto parece ser una ventaja que se encuentra en los robots blandos.
En las pruebas actuales sobre suelo duro, el equipo de I+D ha recopilado una gran cantidad de datos sobre la maniobrabilidad del controlador y la mejora de la eficiencia de movimiento del robot de varias patas. El siguiente paso es verificar el diseño relevante en un entorno más complejo. El robot actual solo tiene resortes de torsión en algunas articulaciones de guiñada, pero más adelante se verificará el uso de componentes más flexibles en algunas articulaciones y patas de cabeceo y balanceo.
TSMC de repente escuchó dos grandes noticias, medios extranjeros: Zhang Zhongmou ya no sigue el ejemplo de los Estados Unidos
El estándar del grupo "Método de evaluación del analizador de color" se ha lanzado oficialmente, creando un nuevo futuro para las pruebas de precisión.
Artículo relacionado

Para crear nuevos productos que surgen constantemente en el mercado, utilizamos diferentes métodos para procesar diversos materiales.
¿Qué es el proceso de moldeo? Presentaremos algunos métodos representativos de proceso de moldeo

En el contexto de la electrificación y la inteligencia de los vehículos, la interacción hombre-máquina con la experiencia del consumidor y el control inteligente como núcleo se ha convertido en un tema de desarrollo importante de los habitáculos inteligentes. La pantalla de a bordo es el núcleo del habitáculo inteligente y, al beneficiarse del desarrollo continuo de la Internet de los vehículos y los coches inteligentes, abrirá nuevas oportunidades de desarrollo.
Nuevas oportunidades para la electrónica automotriz: todo en el evento internacional Guangzhou Automotive Intelligent Cockpit and Vehicle Display Technology 2025

La Exposición Internacional de Tecnología de Semiconductores, Materiales y Equipos de Potencia de Asia 2025 se centrará en "Enfocarse en avances tecnológicos de vanguardia y potenciar la innovación y la integración industriales". ¡Se llevará a cabo del 20 al 22 de noviembre de 2025 en Guangzhou Poly World Trade Center Expo!
Centrado en la industria de semiconductores de potencia: la Exposición Internacional de Tecnología de Semiconductores, Materiales y Equipos de Potencia APSME 2025 de Asia se llevará a cabo en Guangzhou
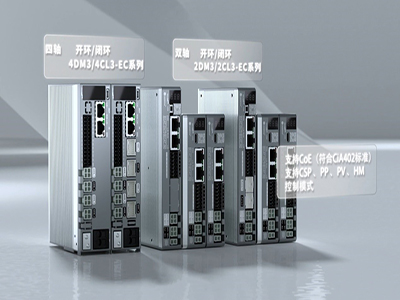
Los controladores paso a paso de bus multieje de Lexey, la serie de dos ejes 2DM3/2CL3-EC (bucle abierto/cerrado) y la serie de cuatro ejes 4DM3/4CL3-EC (bucle abierto/cerrado), son tecnologías innovadoras diseñadas para resolver los problemas anteriores y ayudar a que su equipo logre actualizaciones eficientes.
Impulso de "tres provincias": el autobús multieje Leisai avanza paso a paso, abriendo un nuevo capítulo en la miniaturización y modernización de equipos de precisión