
Robot kelabang ini memecahkan masalah ketidakstabilan dinamis
Pengarang: Otomasi Hansheng
2023-06-01
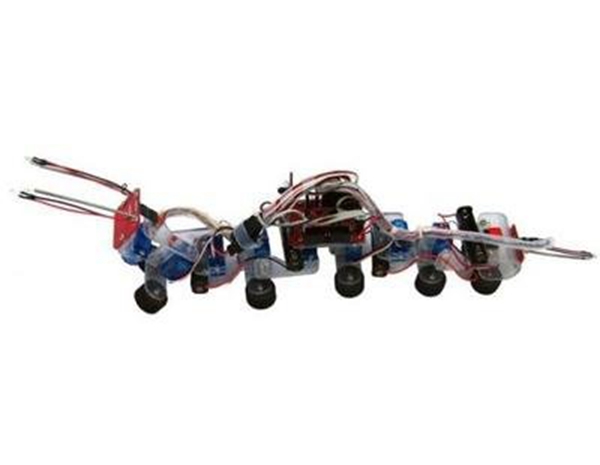
Tim peneliti dari Departemen Ilmu Mekanik dan Bioengineering di Universitas Osaka telah mengembangkan jenis robot baru berbentuk kelabang dan mendemonstrasikan keadaan berjalannya yang melengkung dan lurus. Robot ini dapat melintasi medan yang tidak rata untuk operasi pencarian dan penyelamatan atau melakukan misi penjelajahan ke planet lain di luar angkasa.
Banyak hewan di Bumi memiliki kemampuan bergerak yang kuat. Hewan menggunakan kaki mereka untuk menunjukkan gerakan lincah dan mobilitas darat yang luar biasa untuk melintasi lingkungan yang berbeda. Terinspirasi oleh gerakan hewan, para peneliti telah mengembangkan banyak robot berkaki, dengan harapan dapat mencapai gerakan yang gesit di berbagai lingkungan melalui gerakan humanoid.
Sebelumnya, NASA Research Institute juga merilis robot berbentuk kelabang raksasa, namun arah penelitian utama NASA untuk robot adalah navigasi otonom di lingkungan ekstrem tanpa ketergantungan sensor, sedangkan robot Universitas Osaka kali ini lebih fokus pada ketidakstabilan dinamis dan solusinya yang dihasilkan di dinamika robot berkaki banyak.
Meskipun robot berkaki memiliki mobilitas darat yang sangat baik, ketika para insinyur mencoba meniru manusia untuk membuat robot berkaki dua, mereka menemukan bahwa robot semacam itu sangat rapuh. Jika salah satu kaki robot bipedal tidak berfungsi atau rusak, maka robot tidak dapat bergerak.
Di antara hewan, kecoa menunjukkan kelincahan yang luar biasa menggunakan enam kaki mereka, sementara kelabang dan kaki seribu memiliki kemampuan traversal yang tinggi di medan yang kasar dan toleransi yang tinggi untuk jatuh dan kegagalan kaki. Oleh karena itu, para peneliti telah mengalihkan perhatian mereka ke robot berkaki banyak, yang memungkinkan robot bergerak dari bipedal ke berkaki banyak, memecahkan masalah terus berjalan ketika salah satu kaki robot terluka, Desain robot berkaki banyak dapat secara efektif berbagi berat keseluruhan robot dan dapat terus bergerak meskipun salah satu kakinya terluka.
Meskipun penggunaan kaki mekanik dalam jumlah banyak memiliki keuntungan bagi robot berkaki, namun dapat membuat tubuh robot menjadi lebih panjang, mengakibatkan interaksi yang kompleks dengan lingkungan. Banyak kaki kontak dibatasi oleh tubuh ke tanah selama gerakan untuk menopang tubuh yang panjang, sehingga menghambat mobilitas. Dari perspektif biologi dan teknik, potensi gerakan lincah menggunakan banyak kaki tidak diketahui, dan gerakan manuver robot yang menggunakan banyak kaki tetap menantang.
Tim peneliti di Universitas Osaka telah mengembangkan robot "myriapod" biomimetik yang memanfaatkan ketidakstabilan dinamis dan dapat beralih antara berjalan lurus dan melengkung. Ini terdiri dari enam bagian dan sambungan fleksibel, masing-masing terhubung ke dua kaki. Kopling yang terdiri dari sekrup yang dapat disetel sangat fleksibel dan dapat dimodifikasi dengan motor listrik selama berjalan.
Kunci dari penelitian ini adalah ketidakstabilan dinamis robot berkaki banyak. Pada tahap awal penelitian dan pengembangan, penambahan sambungan pada robot dapat menyebabkan ketidakstabilan saat berjalan lurus, dan berjalan menikung tidak dapat dikontrol secara akurat. Kontrolabilitas robot tidak tinggi, yang juga merupakan arahan utama untuk ditangani oleh para insinyur. Selanjutnya, tim peneliti mengusulkan skema kontrol untuk manuver dan gerakan robot myriapod yang efisien, menambahkan mekanisme kekakuan variabel pada sumbu tubuh robot, yang memungkinkan robot untuk mengubah fleksibilitas sumbu tubuhnya dan mengontrol karakteristik bifurkasi selama berjalan. Berdasarkan karakteristik ini, program kontrol sederhana dikembangkan untuk memungkinkan robot mencapai gerakan manuver dan otonom.
Metode ini tidak secara langsung mengontrol gerak sumbu tubuh, melainkan mengontrol fleksibilitas sumbu tubuh, sehingga sangat mengurangi kompleksitas komputasi dan kebutuhan energi selama gerak robot. Shinya Aoi, anggota tim peneliti, mengatakan, "Inspirasi kami berasal dari kemampuan serangga tertentu yang sangat lincah untuk mengendalikan ketidakstabilan dinamis mereka selama bergerak, yang menyebabkan perubahan cepat dalam gerakan.
Dilaporkan bahwa robot tersebut sebagian besar terdiri dari logam standar dan motor DC, dan penampilannya pada dasarnya keras. Kecuali untuk sifat lembut pegas torsi di sambungan yaw bagian tubuh, elemen lunak inilah yang mengontrol seluruh dinamika robot dan menciptakan berbagai jenis gerakan, yang sangat meningkatkan kinerja. Ini tampaknya merupakan keuntungan yang ditemukan pada robot lunak.
Dalam pengujian saat ini di lantai keras, tim R&D telah mengumpulkan banyak data tentang kemampuan manuver pengontrol dan peningkatan efisiensi gerak robot berkaki banyak. Langkah selanjutnya adalah memverifikasi desain yang relevan di lingkungan yang lebih kompleks. Robot saat ini hanya memiliki pegas torsi di beberapa sambungan yaw, tetapi nantinya akan memverifikasi penggunaan komponen yang lebih fleksibel di beberapa sambungan pitch dan rolling serta kaki.
TSMC tiba-tiba mendengar dua berita besar, media asing: Zhang Zhongmou tidak lagi mengikuti jejak Amerika Serikat
Standar grup "Metode Evaluasi Penganalisis Warna" telah dirilis secara resmi, menciptakan masa depan baru untuk pengujian presisi
Artikel Terkait

Untuk menciptakan produk-produk baru yang terus bermunculan di pasaran, kami menggunakan metode yang berbeda-beda untuk memproses berbagai bahan.
Apa itu Pemrosesan Cetakan? Kami akan memperkenalkan beberapa metode pemrosesan cetakan yang representatif

Dalam konteks elektrifikasi dan kecerdasan kendaraan, interaksi manusia-komputer dengan pengalaman konsumen dan kontrol cerdas sebagai intinya telah menjadi tema pengembangan penting kokpit cerdas. Tampilan di dalam kabin merupakan inti dari kokpit cerdas, yang diuntungkan oleh pengembangan berkelanjutan Internet of Vehicles dan mobil pintar, tampilan di dalam kabin akan membuka peluang pengembangan baru.
Menyoroti peluang baru untuk elektronik otomotif - semuanya di Acara Teknologi Kokpit Cerdas Otomotif dan Tampilan Kendaraan Internasional Guangzhou 2025

Pameran Teknologi Semikonduktor, Material, dan Peralatan Daya Internasional Asia 2025 akan berfokus pada "Fokus pada Terobosan Teknologi Mutakhir dan Pemberdayaan Inovasi dan Integrasi Industri". Pameran ini akan diselenggarakan pada tanggal 20-22 November 2025 di Guangzhou Poly World Trade Center Expo!
Fokus pada industri semikonduktor daya - Pameran Teknologi Semikonduktor Daya, Material, dan Peralatan Internasional Asia APSME 2025 akan diadakan di Guangzhou
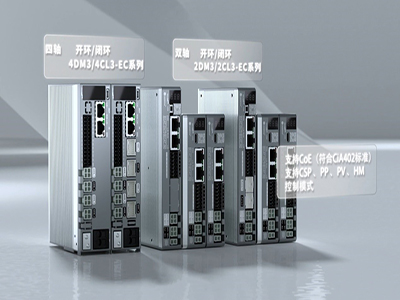
Driver stepper bus multi-sumbu Lexey – seri sumbu ganda 2DM3/2CL3-EC (loop terbuka/tertutup) dan seri empat sumbu 4DM3/4CL3-EC (loop terbuka/tertutup) adalah teknologi inovatif yang dirancang untuk memecahkan masalah di atas dan membantu peralatan Anda mencapai peningkatan yang efisien.
Penggerak "Tiga Provinsi": Langkah bus multi-sumbu Leisai, membuka babak baru dalam miniaturisasi dan peningkatan peralatan presisi