
Introducción a los métodos de medición de errores de transmisión de máquinas herramienta
2023-05-10
1. Introducción
El error de transmisión de una máquina herramienta se refiere a la diferencia entre el desplazamiento real de su eje de salida y el desplazamiento teórico cuando el eje de entrada de la cadena de transmisión de la máquina herramienta es completamente preciso y rígido. La cadena de transmisión requerida para el movimiento compuesto de la superficie de la pieza de trabajo que se forma en la máquina herramienta, la cadena de transmisión de "contacto interno", siempre debe mantener estrictamente una relación de movimiento entre los dos efectores finales que cumpla con los requisitos establecidos. La precisión de transmisión de una cadena de transmisión se refiere a la precisión de su movimiento de transmisión, que se puede medir por el error de transmisión. Debido al error real de la cadena de transmisión de la máquina herramienta, existe un error en la trayectoria del movimiento de formación de la superficie de la pieza de trabajo, que en última instancia refleja el error de forma de la superficie formada en la pieza de trabajo procesada. Debido al hecho de que la cadena de transmisión de las máquinas herramienta se compone principalmente de pares de engranajes, engranajes helicoidales y pares de tornillos sin fin, pares de roscas, etc., el error de la cadena de transmisión proviene principalmente de la precisión de mecanizado y la precisión de instalación de estos componentes de transmisión. Desde la perspectiva de la cinemática, todos los factores que hacen que la relación de transmisión instantánea se desvíe de los requisitos de transmisión dados son la fuente del error de la cadena de transmisión.
La medición del error de transmisión de la máquina herramienta es un requisito previo para la compensación efectiva del error de transmisión, por lo que la medición precisa del error de transmisión de la máquina herramienta siempre ha sido un tema de investigación importante en la tecnología de transmisión mecánica. El método de medición básico para el error de transmisión de la máquina herramienta es instalar sensores en las partes relevantes de la máquina herramienta, usar instrumentos de medición basados en principios mecánicos, ópticos y eléctricos, y aplicar la teoría de evaluación de errores para medir, analizar y ajustar los errores en cada eslabón del sistema de transmisión de la máquina herramienta, con el fin de identificar las causas de generación de errores y los patrones de cambio.
2. Selección de sensores
La selección e instalación correcta y razonable de sensores en función de las propiedades de movimiento de los componentes finales de la cadena de transmisión es una condición necesaria para medir con precisión la precisión del movimiento de la cadena de transmisión. De acuerdo con el principio de funcionamiento, los sensores de uso común para medir los errores de transmisión de la máquina herramienta se pueden dividir en las siguientes categorías:
(1) sensor de rejilla
La mayor ventaja de los sensores de rejilla es su método de procesamiento de señal simple, uso conveniente y alta precisión de medición (los sensores de rejilla fabricados por fabricantes extranjeros reconocidos como Heidenhain en Alemania y Fagor en España tienen una precisión de hasta 1%) μ m /m); La desventaja es que la regla de rejilla es costosa y tiene altos requisitos para el entorno de trabajo. El coeficiente de expansión lineal de la regla de rejilla de vidrio no es consistente con la máquina herramienta, lo que puede causar fácilmente errores de medición.
(2) sensor láser
Los sensores láser (incluidos los láseres de frecuencia única y frecuencia dual) tienen una alta precisión de medición, pero el costo de la medición también es alto. Son sensibles a los cambios en las condiciones ambientales, como la temperatura, el flujo de aire, la vibración, etc. Cuando se usan en sitios de producción, se deben tomar medidas para garantizar la estabilidad y confiabilidad de la medición.
(3) sensor de rejilla magnética
Las reglas de rejilla magnética se pueden dividir en dos tipos: lineales (longitud de medición efectiva de 3 m) y tiras (longitud de medición efectiva de hasta 30 m). Sus ventajas son el bajo costo de fabricación, la instalación y el uso convenientes, y el mismo coeficiente de expansión lineal que las máquinas herramienta; La desventaja es que la precisión de la medición es menor que la de una regla de rejilla. Debido al continuo debilitamiento de la fuerza de la señal magnética con el tiempo, es necesario volver a registrar el campo magnético, lo que genera inconvenientes de uso.
(4) Inductosyn
Las ventajas de inductosyn son el bajo costo de fabricación, la instalación y el uso convenientes, y los bajos requisitos para las condiciones ambientales de trabajo; La desventaja es que el método de procesamiento de la señal es relativamente complejo y la precisión de la medición está limitada por el método de medición (la precisión de la medición de los métodos de medición tradicionales es de aproximadamente 2-5 μ m).
Según los diferentes métodos de salida de señal, los sensores se pueden dividir en dos categorías: analógicos y digitales. Los sensores digitales se pueden dividir en varios tipos: incrementales, absolutos y de modulación de señal.
En los sistemas de prueba por computadora, la señal de salida de los sensores analógicos debe digitalizarse mediante convertidores de analógico a digital (A/D), y el costo de la conversión A/D es alto en situaciones de alta resolución. Además, resolver el problema antiinterferencias de las señales analógicas pequeñas (como el nivel de microvoltios) también es bastante difícil.
En los sensores digitales, los codificadores absolutos pueden emitir señales digitales paralelas sin necesidad de conversión A/D, lo que facilita la interfaz con las computadoras. Sin embargo, con la mejora de la precisión de la medición, el costo de los codificadores absolutos también está aumentando, incluso más que el costo de la conversión A/D de alta precisión, lo que dificulta su aceptación en muchas aplicaciones prácticas. Los sensores incrementales y los sensores de modulación de señal tienen costos de fabricación más bajos y capacidades antiinterferencias más sólidas. Pueden utilizar la tecnología de subdivisión para mejorar significativamente la resolución sin cambiar la densidad de línea del codificador. Por lo tanto, estos dos tipos de sensores se usan más comúnmente en la medición de precisión de la cadena de transmisión. Los sensores incrementales comunes incluyen codificadores incrementales de rejilla, sensores de rejilla magnéticos, codificadores de rejilla capacitivos, etc. Los sensores de modulación de señal incluyen principalmente inductosyn, interferómetro láser, sismógrafo, transformador rotativo, etc.
3. Método de medición dinámica del error de transmisión de las máquinas herramienta.
Principio básico de medición del error de transmisión: Diseño θ 1, θ 2 representa el desplazamiento (desplazamiento angular o desplazamiento lineal) de los ejes de entrada y salida, y la relación de transmisión teórica entre la entrada y la salida es i, como se muestra en θ Como punto de referencia , la diferencia entre el desplazamiento real del eje de salida y el desplazamiento teórico es el error de la cadena de transmisión δ, Es decir δ=θ 2- θ 1/i。 De acuerdo con la señal de desplazamiento θ 1、 θ 2, los métodos de medición del error de transmisión se puede dividir en dos categorías: método de medición de comparación de fase y método de medición de conteo.
3.1 Método de medición para la comparación de fases del error de transmisión de la máquina herramienta
Señales de salida de dos sensores θ 1、 θ La relación de fase entre 2 refleja el error de transmisión de la cadena de transmisión. Cuando el error de transmisión TE=0, es decir, la relación de transmisión es constante, θ 1、 θ Mantener una relación de fase constante entre 2; Cuando la relación de transmisión i cambia, θ 1、 θ La relación de fase entre 2 también cambia en consecuencia. El método de medición de comparación de fase se logra midiendo θ 1、 θ La relación de fase entre 2 se usa para medir indirectamente el error de transmisión TE. Con el desarrollo de la tecnología digital e informática, el método de medición de comparación de fase ha pasado por un proceso de desarrollo desde la comparación de fase analógica a la comparación de fase digital y luego a la comparación de fase digital por computadora.
(1) método de comparación de fase analógica
El medidor de fase de disparo de uso común adopta el método de comparación de fase analógica. El principio de la comparación de fase analógica: después de la división de frecuencia, dos señales se convierten en señales de la misma frecuencia y entran en el comparador de fase. La diferencia de tiempo entre ellos Δ T depende de θ 1、 θ Diferencia de fase entre 2 δ (t)。 Después de ser identificado por un disparador biestable, Δ Transforma t en una cantidad analógica correspondiente al ciclo de trabajo de la onda rectangular de comparación de fase Δ u . El cambio en el ciclo de trabajo refleja el error de transmisión de la cadena de transmisión.
El sistema de medición de comparación de fase analógica tiene los siguientes problemas: ① δ (t) Es una función periódica que toma 2 π como el período y cambia de acuerdo con una determinada regla. Sea f la frecuencia de cambio de fase, ω= Si 2 π f es la frecuencia angular, entonces existe δ (t)= δ ( ω t)。 Al comparar dos señales, la medición de fase es una medición repetida con un ciclo de 1/ f, determinada por la condición 0 ≤ δ ( ω t) ≤ 2 π indica que, Δ U y δ (t) Tiene una relación lineal. porque δ ( ω t) Debido a los cambios periódicos, se requiere simular la constante de tiempo del encabezado de registro τ El período menor que la diferencia de fase del cambio medido, es decir, τ≤ 1/f, de lo contrario, cuando no se hayan obtenido lecturas precisas obtenido dentro del ciclo de cambio de fase anterior, el ciclo posterior ya ha comenzado a repetirse, por lo que es imposible registrar los cambios en la diferencia de fase en tiempo real. Por lo tanto, el rendimiento de medición dinámica del método de comparación de fase de simulación es deficiente y no puede adaptarse a los requisitos de medición dinámica del análisis y procesamiento en tiempo real. La resolución de medición y el rango de medición están mutuamente restringidos. Si se aumenta la resolución, se reducirá el alcance. Por lo tanto, se debe configurar un circuito de selección de rango y la diferencia de fase de la señal medida debe ser inferior a 360 °. Se requiere que las dos señales que ingresan al comparador de fase tengan la misma frecuencia, es decir, solo la misma frecuencia y fase. se puede realizar la comparación. Por lo tanto, el divisor de frecuencia/multiplicador de frecuencia de las dos señales debe cumplir los requisitos del cambio de relación de transmisión. La estructura del circuito es compleja, la capacidad antiinterferencias es deficiente y el ámbito de aplicación es pequeño.
(2) Método de comparación de fase digital
La comparación de fase digital se logra utilizando puertas lógicas y contadores, y la diferencia de fase se emite directamente en forma digital. Principio de comparación de fase: Dos señales de la misma frecuencia θ 1、 θ Después de la amplificación y el modelado, se obtienen dos conjuntos de señales de pulso u1 y u2, que se controlan respectivamente para encender y apagar el contador a través de un circuito de puerta lógica. El resultado de conteo del contador es θ 1、 θ Intervalo de tiempo entre 2 Δ t. Es diferente de la diferencia de fase δ (t) Proporcional. Si el período de la señal de comparación de fase es T, entonces hay δ (t)=2π Δ t/T。e valor t no solo depende de la diferencia de fase entre las dos señales δ (t) Y también está relacionado con la frecuencia de las dos señales. Por lo tanto, para obtener resultados de medición de alta precisión, es necesario asegurarse de que tanto la señal del pulso de comparación de fase como la señal del reloj tengan una alta precisión. Dentro de un período de comparación de fase T, cualquier factor que cause el cambio de frecuencia de la señal de comparación de fase afectará los resultados de la medición. Aunque la comparación de fase digital compensa algunas de las deficiencias de la comparación de fase analógica y mejora la estabilidad y confiabilidad de la medición, solo puede ser aplicado a la misma comparación de fase de frecuencia.
(3) Método de comparación de fase de subdivisión basado en microcomputadora
Desde la década de 1980, la informatización de los instrumentos de prueba se ha convertido en una importante tendencia de desarrollo en la tecnología de medición. En la medición del error de transmisión de la máquina herramienta, el método de comparación de fase de subdivisión de microcomputadora ha comenzado a usarse ampliamente.
El método de comparación de fase de subdivisión de microcomputadora es una aplicación computarizada del método de comparación de fase digital. Debido a la poderosa lógica, la operación numérica y las funciones de control de las computadoras, es fácil lograr la subdivisión del reloj de alta frecuencia, la comparación de fases y la salida de dos señales. Por lo tanto, la producción de circuitos periféricos es relativamente simple. El error de transmisión es δ (t)=2πNt/N。 Durante el proceso de comparación de fase, los pulsos de alta frecuencia φ ya no son generados por circuitos de oscilación externos, sino directamente usando el reloj interno CP de la computadora; El conteo de pulsos CP ya no usa contadores de circuito de puerta lógica, sino que usa temporizadores/contadores programables dentro de la computadora. El método de medición de comparación de fase de subdivisión de microcomputadora tiene las siguientes ventajas: ① Las señales de comparación de dos fases no necesitan tener la misma frecuencia (es decir, la relación de transmisión de la cadena de transmisión medida puede ser cualquier valor), y en el cálculo del error de la cadena de transmisión, la relación de transmisión es una constante. ② La diferencia de fase puede tener cualquier valor y no se limita a una diferencia de fase de menos de 360 °. Se ha logrado la integración de la subdivisión del reloj y la comparación de fase, lo que simplifica enormemente el circuito de interfaz de hardware. Debido al hecho de que la división de frecuencia del contador programable se puede controlar mediante un software de computadora, la frecuencia de muestreo se puede ajustar fácilmente para adaptarse a la medición del error de la cadena de transmisión a diferentes velocidades. El sistema tiene una alta precisión de subdivisión y medición, lo que facilita para formar un sistema de medición inteligente y multifuncional.
3.2 Métodos de conteo y medición para errores de transmisión de máquina herramienta
Tanto la comparación de fase analógica como la comparación de fase digital están en la misma comparación de fase de frecuencia. Para obtener la misma señal de comparación de fase de frecuencia, primero es necesario dividir la relación de transmisión; Para garantizar que cada rango de error no provoque un cambio de fase de 2 π, también es necesaria la división del rango. Debido a la reducción en la resolución de la medición causada por la división de frecuencia, es necesario duplicar la frecuencia antes de la división de frecuencia, lo que hace que el sistema de medición sea más complejo. Además, las relaciones de transmisión no enteras no se pueden medir debido a la incapacidad de dividir frecuencias.
El método de medición de conteo digital utiliza una comparación de fase de frecuencia diferente, por lo que no es necesario dividir la frecuencia de dos señales de pulso. La relación numérica entre los pulsos de salida de los dos sensores se puede usar directamente para calcular el error de transmisión de la cama.
(1) Método de medición de conteo directo
Principio del método de medición de conteo directo: Establezca el número de señales de salida por revolución de los sensores del eje de entrada y salida como λ 1, λ 2. Seleccione el eje de salida θ Como eje de referencia, el intervalo de muestreo T es igual a θ El período de un Señal de 2 pulsos o su múltiplo entero. Según la definición de error de transmisión, el error de transmisión en el j-ésimo muestreo es: δ (j)=[N1(tj)-N2(tj)(i λ 1/ λ 2)]2π/ λ 1。
porque θ 1、 θ 2 es una secuencia discreta de pulsos en el tiempo, por lo que durante el proceso de medición, el intervalo de tiempo de muestreo (N2) θ Dentro de 2 pulsos θ El conteo N1 (tj) de 1 pulso varía con el tiempo y generalmente no es un número entero . De esta forma, se ignoró la parte decimal Δ El error causado Δ 2π/ λ 1. Además, el sistema de transmisión real (i) λ 1/ λ 2) No necesariamente siempre es un número entero, es decir, pulso θ La frecuencia de 1 puede no ser necesariamente θ Si la teoría N1 se trata como un múltiplo entero de 2, causará errores y limitar su rango de aplicación.
(2) Método de medición de conteo de subdivisión basado en microcomputadora
Los pasos de medición del método de medición de conteo de subdivisión de microcomputadora son: ① El anterior θ 2 pulsos como señal de apertura de puerta, el último θ Usando 2 pulsos como señal de cierre de puerta, use un contador para θ Contar el número de pulsos N0 de 1; ② Usando el pulso de reloj CP para emparejar secuencias de pulso θ 1. Realice la subdivisión de interpolación a θ Valor de conteo de período decimal T de 1 señal de pulso Δ Cuente el valor de conteo de período entero T2 por separado; ③ Calcular el error de transmisión: δ (t)=(N0+T Δ/ T2-i λ 1/ λ 2)2π/ λ 1。
El método de medición de conteo de subdivisión de microcomputadora tiene las siguientes ventajas: ① Puede reducir efectivamente los errores de medición Δ;② Utiliza completamente los recursos informáticos internos y el control del software para simplificar los circuitos de hardware externos; ③ La integración del muestreo de medición, el procesamiento de datos y el análisis de resultados ha logrado una medición inteligente.
Análisis detallado de rodamientos estampados
Análisis de herramientas de corte PCD y PCBN
Artículo relacionado

Para crear nuevos productos que surgen constantemente en el mercado, utilizamos diferentes métodos para procesar diversos materiales.
¿Qué es el proceso de moldeo? Presentaremos algunos métodos representativos de proceso de moldeo

En el contexto de la electrificación y la inteligencia de los vehículos, la interacción hombre-máquina con la experiencia del consumidor y el control inteligente como núcleo se ha convertido en un tema de desarrollo importante de los habitáculos inteligentes. La pantalla de a bordo es el núcleo del habitáculo inteligente y, al beneficiarse del desarrollo continuo de la Internet de los vehículos y los coches inteligentes, abrirá nuevas oportunidades de desarrollo.
Nuevas oportunidades para la electrónica automotriz: todo en el evento internacional Guangzhou Automotive Intelligent Cockpit and Vehicle Display Technology 2025

La Exposición Internacional de Tecnología de Semiconductores, Materiales y Equipos de Potencia de Asia 2025 se centrará en "Enfocarse en avances tecnológicos de vanguardia y potenciar la innovación y la integración industriales". ¡Se llevará a cabo del 20 al 22 de noviembre de 2025 en Guangzhou Poly World Trade Center Expo!
Centrado en la industria de semiconductores de potencia: la Exposición Internacional de Tecnología de Semiconductores, Materiales y Equipos de Potencia APSME 2025 de Asia se llevará a cabo en Guangzhou
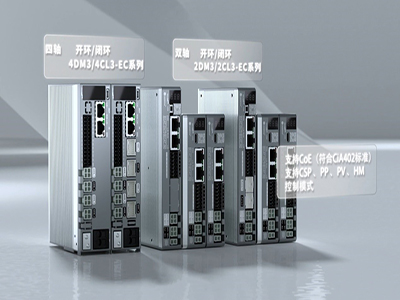
Los controladores paso a paso de bus multieje de Lexey, la serie de dos ejes 2DM3/2CL3-EC (bucle abierto/cerrado) y la serie de cuatro ejes 4DM3/4CL3-EC (bucle abierto/cerrado), son tecnologías innovadoras diseñadas para resolver los problemas anteriores y ayudar a que su equipo logre actualizaciones eficientes.
Impulso de "tres provincias": el autobús multieje Leisai avanza paso a paso, abriendo un nuevo capítulo en la miniaturización y modernización de equipos de precisión